RoboMaster 校内赛小车电控设计指南
小车的电控由电池、主控、电机驱动和遥控模块组成。电池提供电能,主控接收遥控指令,再控制电机和舵机完成行驶、抓取、抬升等动作。
搭车时,先和机械队友确定需要完成的动作,再选择电机,配好驱动和电源,最后接入主控与遥控。调试从单个部件开始,逐步做到整车联动。
1. 先确定小车需要哪些动作
选部件之前,先把小车需要完成的动作列清楚。底盘要跑多快、夹爪要夹多重、机械臂要抬多高,都会影响电机和电源的选择。
| 部位 | 需要确定的内容 | 对电控的影响 |
|---|---|---|
| 底盘 | 整车质量、轮径、目标速度、是否爬坡、轮子数量 | 电机扭矩、转速、驱动通道数和电池电流 |
| 夹爪 | 张开多少、夹多重、是否需要一直夹紧 | 舵机角度、扭矩、持续负载和机构自锁 |
| 抬臂 | 臂长、负载、抬升角度 | 电机或舵机扭矩,是否需要减速、配重 |
| 升降机构 | 升降距离、速度、最高和最低位置 | 减速电机、上下限位开关 |
| 滚轮或传送机构 | 连续转动方向、转速、是否容易卡住 | 直流电机、驱动电流、卡滞保护 |
爬坡、过台阶和高处取物需要与机械队友一起确认轮径、重心、扭矩和机构行程。比赛尺寸、电源及器件限制以最新制作规范为准。
2. 电机选型:看扭矩、电压、转速和尺寸
底盘和滚轮通常用直流减速电机,夹爪和摆臂可以用舵机。两者的接线方式如下:
| 对比项 | 普通三线PWM舵机 | 普通直流减速电机(TT、MG310等) |
|---|---|---|
| 内部有没有驱动 | 已有驱动电路 | 通常没有,减速箱只负责机械减速 |
| 需要外接什么 | 合适的电源、主控PWM信号,共地 | 合适的电源、成品H桥驱动模块、主控控制信号,共地 |
| 怎样让它动作 | 接通电源后,由主控发送控制脉冲 | 直接接合适电源通常会转;装车后通过驱动模块调速、换向 |
| 主控控制什么 | 角度型控位置;连续旋转型控方向和快慢 | 通过驱动模块控方向和PWM调速;精确控制需反馈 |
| 常用部位 | 夹爪、摆臂、挡板 | 底盘、升降、滚轮 |
舵机接电源和信号即可,不另加H桥;普通直流减速电机接H桥模块,由模块带动。两者都不能靠STM32引脚供电。
2.1 四个参数分别决定什么
扭矩决定带不带得动。 轮子推动整车、舵机抬起机械臂,都需要足够的扭矩。常见单位是N·m和kgf·cm,商品页也常写成kg·cm。1 kgf·cm约为0.098 N·m,相当于在1cm长的力臂上承受约1kg物体的重力。力臂越长,抬起相同重量需要的扭矩越大。
电压决定接哪一路电源。 按额定电压和允许范围供电,过压可能烧坏电机或驱动器。
转速决定动作有多快。 rpm表示每分钟转数。减速箱降低输出转速,同时增大输出扭矩。购买时看减速箱输出轴的转速和扭矩,并查看带上负载后能达到多少转速。
尺寸决定装不装得下。 查看外壳长宽高、固定孔距、输出轴直径与形状,确认轮毂、联轴器或舵盘能够配套安装。
配驱动和电源时,还要看工作电流和堵转电流。电机通电后被卡住,称为堵转,此时电流大、发热快。机构应能顺畅运动,夹紧后尽量由机械结构保持,避免电机长时间顶住。
选扭矩时,持续工作的机构看额定扭矩;堵转扭矩用于了解短时极限。商品只写“最大扭矩”时,先向商家确认含义,再给实际负载留出余量。
2.2 常用电机怎么选
| 类型 | 适合的用途 | 选型时重点查看 |
|---|---|---|
| TT 减速电机 | 轻载原型、简单滚轮 | 扭矩余量较小,常见无编码器版本调速较粗略;校内赛底盘优先选带编码器的减速电机 |
| MG310 减速电机 | 底盘、升降、滚轮等连续转动机构的候选 | 完整型号、减速比、扭矩、电压、堵转电流、尺寸、编码器版本 |
| 角度控制型舵机 | 夹爪开合、摆臂、挡板、有限角度转向 | 90°/180°/270°版本、扭矩、工作电压、舵盘和可用行程 |
| 360°连续旋转舵机 | 对定位要求不高的连续转动机构 | 中位停止点、方向、速度、承载和持续运行能力 |
TT、MG310同名商品可能有不同电压、减速比、转速和接口,购买时核对完整型号与参数。
底盘推荐使用带编码器的减速电机,并加入速度闭环控制。 编码器随电机转动输出脉冲,主控通过计数计算转速,再调整PWM,让轮速接近设定值。这样更方便控制低速行驶和左右轮速度,负载变化时也能及时调整。
常见TT电机适合轻载试验,装上较重的整车后可能出现起步费力、爬坡扭矩不足的问题。无编码器版本还需要反复试调PWM,直行和低速控制较难做好。第一次做校内赛底盘,建议把预算优先留给扭矩足够、带编码器的减速电机。
2.3 底盘电机:先算轮速,再估扭矩
轮径为 D 米、轮速为 n rpm 时,小车速度可粗略估算为:
车速 v ≈ π × D × n / 60
所需轮速 n ≈ 60 × v / (π × D)
例如,轮径65mm、目标速度0.5m/s,需要轮子带载时约147rpm。购买时查看带载转速;商品只给空载转速时,装车后还要实测,因为电机带上负载后通常会变慢。
车越重、轮子越大、坡越陡,所需驱动扭矩通常越大。选择电机时,把整车质量、轮径和爬坡要求列给机械队友,一起核算持续工作扭矩。
四轮差速底盘原地转向时可能比直线行驶更费力。装车后分别测试起步、转向和爬坡,检查能否带动、是否过热。过台阶还要检查轮径、离地高度和重心。
2.4 机构电机:看负载到转轴的距离
抬臂最基本的关系是:
所需扭矩 T ≈ 重力 × 到转轴的垂直力臂
例如,0.2kg的物体放在距转轴水平10cm的位置,仅托住物体就需要约2 kgf·cm的扭矩。选舵机时还要加上机械臂自身重量、摩擦和启动所需的力量,因此应选择扭矩更大的型号,并进行带载测试。
长臂抬不动时,可以缩短力臂、增加减速、使用弹簧或配重,或改为丝杆升降。夹爪也应通过连杆或自锁结构减少持续夹紧所需电流。
3. 舵机:角度型与360°速度型要分清
注意舵机控制方式和角度范围:90°、180°、270°舵机一般控制角度;普通360°连续旋转舵机一般控制方向和速度,不能直接指定旋转角度。购买前确认控制方式,安装后按实际型号标定可用角度或停止中位。
3.1 从舵机常用的50Hz PWM开始
普通三线PWM舵机常用50Hz控制信号,也就是每20ms重复一次。 设置STM32定时器时,先按型号说明设置频率,再调整占空比。
PWM全称是脉宽调制。主控引脚交替输出高电平和低电平,通过调整高电平持续的时间控制舵机。STM32输出高电平时通常接近3.3V,输出低电平时接近0V。固定频率后,占空比越大,每次高电平持续的时间越长。
- 周期T:从本次脉冲开始,到下次脉冲开始的时间。
- 频率f:每秒重复多少个周期,f = 1 / T,单位Hz。
- 高电平脉宽tH:一个周期内,高电平持续的时间。
- 占空比D:高电平时间占整个周期的比例,D = tH / T × 100%。
50Hz表示每秒发送50个控制脉冲。对普通角度型舵机,保持50Hz不变,通过改变占空比设置目标角度。

图中三行频率均为50Hz。高电平分别持续1.0、1.5、2.0ms,对应5%、7.5%、10%占空比。控制时持续重复输出脉冲。
占空比 D = 高电平时间 tH / 周期 T × 100%
高电平时间 tH = 周期 T × 占空比 D(用小数表示)

T = 20ms,D = 7.5%:tH = 20ms × 0.075 = 1.5ms
有些舵机使用0.5~2.5ms脉宽,在50Hz下对应2.5%~12.5%占空比。实际可用脉宽和角度范围按型号确认。
设置时,先按舵机说明固定周期,再调整占空比。PWM接舵机信号线,电源线则持续接到合适的电源输出。
3.2 占空比与角度、速度的对应关系
固定周期后,角度型舵机的占空比对应目标角度,连续旋转型的占空比对应方向和快慢。以20ms周期为例,假设角度型的5%~10%对应0°~180°,连续旋转型在7.5%附近停止:
| 输入占空比(周期固定20ms) | 该180°角度舵机的含义 | 该360°连续旋转舵机的含义 |
|---|---|---|
| 5%(高电平1.0ms) | 转到0°附近并保持 | 沿一个方向持续转动 |
| 7.5%(高电平1.5ms) | 转到90°附近并保持 | 中位附近停止 |
| 10%(高电平2.0ms) | 转到180°附近并保持 | 沿相反方向持续转动 |
这张表用于说明映射关系。实际使用时,先查型号说明,再空载测试角度端点、停止中位和转动方向,确认后连接机构。
按表中的假设,0°到180°对应5%到10%占空比,可以近似按比例计算:45°是全行程的四分之一,对应占空比为5% + (10% − 5%) ÷ 4 = 6.25%,脉宽为1.25ms。换成90°或270°舵机时,按它的实际角度范围重新换算。
连续旋转型在中位附近停止;占空比低于中位时朝一个方向转,高于中位时反转。在有效调速范围内,偏离中位越多,通常转得越快。中位附近可能有一小段停止区,实际转速还会随负载和供电变化,调试时逐步调整并观察。
改变PWM频率后,需要重新计算占空比,保持脉宽符合舵机要求。
3.3 90°、180°、270°:控制目标角度
这类常见舵机内部已有电机、减速机构、位置反馈和控制电路。主控发送目标位置的脉冲信号,舵机转到对应位置,并在负载允许时保持。
- 90°:适合行程较小的挡板和开合机构。
- 180°:适合常见夹爪和摆臂。
- 270°:适合需要更大摆动范围的机构。
购买时分别确认角度范围和扭矩:角度范围要满足开合行程,扭矩要能带动机构。先空载测试可用角度,再安装舵盘,把程序中的最大、最小角度设在机构可活动范围内。
3.4 普通360°连续旋转型:控制方向和快慢
常见的普通 360°连续旋转舵机,用脉冲控制正转、反转和快慢。中位附近停止,偏离中位后转动。它通常不能直接执行“转到90°并停住”。 如果夹爪需要停在固定角度,优先选角度控制型。
3.5 映射不同,用途与程序也不同
| 需要完成的动作 | 应优先选择 | 程序如何控制 |
|---|---|---|
| 夹爪张开、夹紧,挡板切换位置 | 角度控制型 | 分别标定张开角度、夹紧角度,切换目标脉宽;避免顶死 |
| 机械臂移动到某个角度并保持 | 扭矩足够的角度控制型 | 发送对应角度的脉宽,按要求持续输出控制脉冲 |
| 滚轮持续转动、简单传送 | 连续旋转型或直流减速电机 | 设置方向和快慢;需要停止时发停止指令 |
写夹爪程序时,先试出张开和夹紧对应的占空比,再用遥控按键切换。需要动作平缓时,让占空比逐步变化。
写连续旋转舵机程序时,分别设置正转、反转和停止对应的占空比。松开按键后发送停止值,舵机才会停下。
用“转动200ms再停止”控制位置时,负载和电压变化会造成落点偏差。需要固定落点的机构,优先选角度型舵机,或使用带编码器的电机;升降机构还要加上下限位。承重机械臂应配好减速或自锁结构,保证停止后能稳住负载。
3.6 三根线怎么接
下图是常见的小型SG90舵机。上方输出轴安装舵盘,用来连接夹爪或连杆;两侧安装耳用于固定,三根导线连接电源和主控。
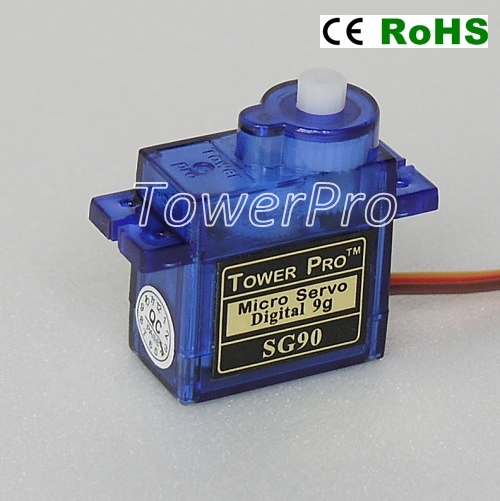
图片来源:TowerPro SG90产品资料。
下面是尺寸更大的MG996R金属齿轮舵机,常用于需要较大扭矩的机构。它的尺寸约40.7 × 19.7 × 42.9mm,厂家标注堵转扭矩为9.4 kgf·cm(4.8V)或11 kgf·cm(6V)。
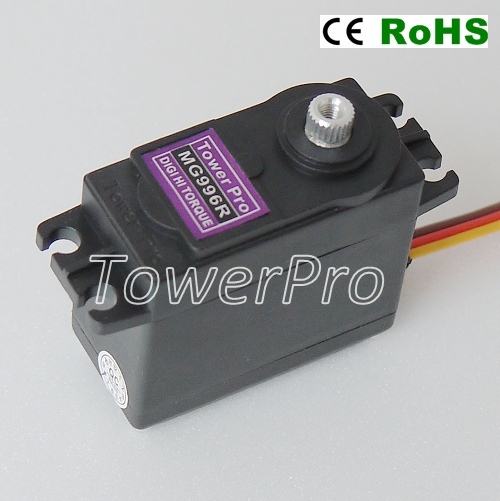
图片与参数来源:TowerPro MG996R产品资料。商品中的“10公斤舵机”通常指约10 kgf·cm的扭矩等级。选型时结合力臂计算负载,并确认控制方式和角度范围。
普通三线PWM舵机有电源正极、GND和信号线。先沿着导线辨认功能,再核对接收器或驱动板的接口标识。

| 功能 | 常见配色一 | 常见配色二 | 应接到哪里 |
|---|---|---|---|
| GND,标作−或G | 棕色 | 黑色 | 舵机电源负极,并与主控共地 |
| 电源正极,标作+或V | 红色 | 红色 | 满足该型号电压、电流要求的电源输出 |
| PWM信号,标作S或SIG | 橙色 | 白色 | STM32对应的定时器PWM输出引脚 |
常见插头的红色电源线在中间,两侧分别是GND和信号;部分型号使用黄色或蓝色信号线。图中从导线进入插壳的一侧观察,翻转插头后左右位置会改变。 接线时沿导线核对颜色,再对照型号说明和接口标识确认。
接线前断电,核对线色、接口标识和正负极。颜色不清楚、线束被改装或说明缺失时,先查清型号与接线定义,不要通过试插通电来猜线序。
电源接满足舵机电压和电流要求的 DC-DC 输出,信号线接主控定时器输出,GND 与主控共地。 舵机内部已有驱动电路,不需要再串接外置 H 桥。
4. 直流电机驱动:直接买成品H桥模块
给直流减速电机配驱动时,直接购买完整的H桥驱动模块。电池或降压输出接模块电源,STM32接控制输入,电机两根动力线接模块输出。
H 桥用四个开关改变电机两端的电压方向。如下图,S1 与 S4 导通时,电流沿一个方向流过电机;S2 与 S3 导通时,电流反向,电机反转。

成品模块已经做好这部分电路,接线时按模块标识连接即可。
4.1 常见模块:TB6612、AT8236、DRV8701
| 模块方案 | 特点 | 购买时看什么 |
|---|---|---|
| TB6612(常见芯片TB6612FNG) | 常见模块可独立带两台小直流电机 | 每路电流、供电范围,以及电源、控制引脚的接法 |
| AT8236 | 常见商品有单路、双路等版本 | 模块能带几台电机,每路持续电流多大,如何散热 |
| DRV8701 | 常用于较大电流的直流电机模块 | 购买带功率MOS管的完整驱动板,查看整板的电流能力和散热要求 |
DRV8701模块常用于较大电流的方案,购买时查看整板的持续输出电流和散热要求。峰值电流用于检查启动等短时负载,持续电流用于检查长期运行能力。
初次调试时,接错线、电机卡住或电流过大都可能烧坏驱动板。预算允许的话,同型号驱动模块可以多买1~2块备用。更换前先查清损坏原因,再接上新板。
中文资料:TI DRV8701产品页、东芝TB6612FNG产品页、AT8236中文数据手册。具体接线以模块商家的说明为准。
4.2 按电机参数选模块
| 参数 | 该怎么检查 |
|---|---|
| 电机电源 VM | 覆盖实际供电范围,包含电池满电或 DC-DC 最高输出 |
| 连续输出电流 | 能承担持续负载,结合模块散热条件确认 |
| 峰值与限流 | 能处理启动、换向和短时卡滞;峰值可维持多久也要看 |
| 逻辑输入 | 能正确识别 STM32 的3.3V电平 |
| 驱动通道数 | 每台独立控制的直流电机通常需要一个完整H桥 |
| 停止与保护 | 查清如何让电机停止,以及是否有过流、过热保护 |
每台需要独立调速、换向的电机配一路H桥。两台电机选双路模块,四台独立控制的电机配四路驱动。
4.3 一台直流电机的连接

红线为动力供电,蓝线为主控控制信号,橙线为电机动力线,紫线为编码器A/B反馈,灰线为公共GND。编码器仅带编码器版本需要连接,VCC须另接兼容电源。
接好动力线后,再按模块说明连接逻辑电源、使能和待机引脚。程序按该模块给出的输入组合实现正转、反转和停止。换向时先减速到停,再切换方向并逐步提速,减小冲击电流。
PWM用于调速:供电和负载接近时,占空比增大,电机通常转得更快。带编码器的电机还可以测量实际转速,再由程序调整PWM。
5. 供电:先分电压,再算电流
5.1 常用电池:18650与航模锂电池
校内赛不允许使用不带保护板的航模软包电池。
初学者优先购买来源可靠、参数明确、带保护板的成品电池组,配套购买匹配的充电器。
| 常见类型 | 怎么认识 | 选购时注意 |
|---|---|---|
| 18650圆柱电池 | “18650”表示外形尺寸:直径约18mm、长度约65mm;带保护板的版本可能更长 | 查看具体型号的电压、容量、放电电流和保护板配置 |
| 21700圆柱电池 | 外形直径约21mm、长度约70mm | 同样要看具体型号,核对电池仓尺寸 |
| 航模锂电池,常标LiPo,俗称“软包电池” | 外面是软包装,常做成多串电池组 | 通常有动力插头和均衡插头;许多产品没有保护板,不能用于本校内赛 |
常见锂离子电池和普通航模LiPo,单节标称电压为3.6V或3.7V,满充通常为4.2V。磷酸铁锂单节通常为3.2V,满充通常为3.65V。不同体系的充电器不能混用,最终按电池标注选择。
5.2 电压、串并联与容量怎么看
选电池时,先看电压。标签上的电压通常是标称电压,充满后的电压会更高。例如,常见2S锂电池标着7.4V,充满后会达到8.4V。驱动模块和降压模块都要能承受满电电压,并留出余量。
下面按单节标称3.7V、满充4.2V的电池计算:
| 串联形式 | 含义 | 标称电压 | 满电电压 |
|---|---|---|---|
| 1S | 1节 | 3.7V | 4.2V |
| 2S | 2节串联 | 7.4V | 8.4V |
| 3S | 3节串联 | 11.1V | 12.6V |
电池组常用S和P标注接法。S表示串联,电压相加;P表示并联,容量相加。 例如,2S2P是两节并成一组,再把两组串联,共4节电芯。并联也能提高供电能力,整组允许输出的电流要结合电芯、保护板和接线确认。
接着看容量和放电电流。容量用mAh(毫安时)或Ah(安时)表示,1000mAh = 1Ah,用于估计续航。放电电流用A(安培)表示,选购时检查它能否满足电机和舵机的用电需求。
比较不同电压的电池时,可以把容量换算成能量。能量用Wh(瓦时)表示,计算方法如下:
能量Wh ≈ 标称电压V × 容量mAh ÷ 1000
容量mAh ≈ 能量Wh ÷ 标称电压V × 1000
以相同的3.7V、2500mAh电芯为例:
| 组合 | 标称电压 | 容量 | 标称能量 |
|---|---|---|---|
| 1S1P,1节 | 3.7V | 2500mAh | 9.25Wh |
| 2S1P,2节串联 | 7.4V | 2500mAh | 18.5Wh |
| 1S2P,2节并联 | 3.7V | 5000mAh | 18.5Wh |
| 2S2P,4节 | 7.4V | 5000mAh | 37Wh |
计算Wh时使用标称电压。实际续航还受负载、降压损耗和电池停止放电时的剩余电量影响。初学者直接购买成品电池组,避免自行拼接不同型号、新旧程度或电量的电芯。
5.3 保护板有什么用
保护板用于监测电池,在电压、电流等出现异常时切断充电或放电。商品页也常把电池管理板称为BMS。购买时向商家确认四项:有无保护板、适用电池类型和串数、持续放电电流、具体保护功能。 热缩膜和电池盒只是外部包装,保护板配置要单独确认。
| 常见功能 | 作用 |
|---|---|
| 过充保护 | 电芯电压过高时切断充电,避免继续充入 |
| 过放保护 | 电芯电压过低时切断放电,减少过度放电损伤 |
| 过流、短路保护 | 电流异常时切断输出;具体触发电流和反应时间看型号 |
| 温度保护 | 带温度检测的产品可在温度异常时切断充放电 |
| 均衡功能 | 减小多串电芯之间的电量差异;并非所有保护板都有 |
选保护板时,持续电流要满足正常运行,短时电流能力要满足电机启动。电流能力不足时,小车可能一启动就断电。
保护板负责异常保护,充电器负责按电池要求充电,两者需要配套使用。多串电池还要确认是否有均衡功能。使用中继续做好绝缘、固定和充电看管,降低短路、碰撞和起火风险。
5.4 充电方式与安全
锂电池短路、过充、受挤压或损坏,可能起火、爆炸。禁止反接、短接、刺穿、挤压电池,禁止使用鼓包、漏液、绝缘皮破损或异常发热的电池。
| 电池 | 正确的充电方式 |
|---|---|
| 单节18650 | 使用明确支持该电池体系的正规槽式充电器,核对充电电流 |
| 带保护板的成品电池组 | 使用厂家指定或明确匹配电池体系、串数、充电电压和电流的充电器 |
| 多串航模LiPo | 使用支持该串数的正规平衡充电器;按说明连接动力线和均衡线,选择正确电池类型与串数 |
例如,普通单节满充4.2V的2S电池组,配充电终止电压为8.4V的锂电池充电器;3S对应12.6V。选定后,再核对充电电流、插头规格和正负极。
给电芯充电需要专用充电电路。 5V USB电源和普通可调DC-DC模块禁止直接接电芯充电。购买充电板时确认适用串数:单节充电板用于指定的单节电池,2S、3S电池组使用相应的充电设备。
- 在学校允许的充电地点、不可燃台面上充电,远离纸张、床铺和其他易燃物,不占用疏散通道。
- 充电时有人看管,不通宵充电,充满及时断开。电池刚使用完发热时,先冷却到说明书允许的温度。
- 调试接线先断开电池;裸露接头做好绝缘,散装电芯不要与钥匙、螺丝等金属物混放。电池固定牢靠,避免碰撞和被机构夹伤。
- 发现鼓包、异味、漏液或异常发热,立即停止使用;在确保安全时断开电源。冒烟、起火时远离并报警,不徒手搬动电池。
- 废旧或损坏电池按当地要求交正规回收点,不扔进普通垃圾桶。
5.5 电池是总电源,各模块按需要取电
接整车电源时,电池经过总开关和保护后分成几路:主控使用稳定5V,舵机和直流电机按各自要求供电。需要降低电压的支路接DC-DC模块。
不同电压的正极禁止相接。按图将各模块GND连在一起,这叫“共地”,主控和驱动之间的控制信号才能正常传递。图中使用输入负极与输出负极相通的普通DC-DC模块。

主控和电机优先使用独立的电源支路,分别由合适的DC-DC供电;电机电压合适时,也可直接接电池。 各路GND仍按图连接。舵机动力线直接接电源输出,避开核心板排针和板载稳压器。
购买电源模块时,确认持续输出电流、短时最大电流,以及过流、短路和过热保护。有些模块在电流过大时会限流、降低输出电压,或暂时关闭输出。主控与电机共用这一路时,电机启动就可能使主控掉电重启,频繁启停和斜坡起步时更容易出现。
分路供电后,电池、保护板和总线路也要能承受整车启动电流,避免总电源先触发保护。
电池、保护板、开关、接头和线材都要承受整车电流。按满电电压检查模块输入范围,并留出余量。
5.6 降压供电:选带电感的DC-DC模块
给电机和舵机降压供电,优先买带电感、效率高、电流够用的DC-DC降压模块。不要拿AMS1117、7805这类线性稳压板给整车大电流负载供电。
线性稳压器降压时会发热,输入与输出电压差越大、负载电流越大,发热越严重。用它给电机和舵机供电,容易过热、掉电,甚至烧坏板子。核心板上的线性稳压器一般只负责板上小电流供电。
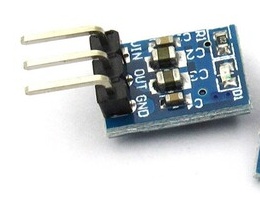
AMS1117线性稳压板用于小电流供电。图片来源:TELESKY天猫商品图
电机和舵机可以使用效率较高的DC-DC降压模块。选购时先找带电感的模块,再看输入范围、输出电压和持续电流。常见电感是绕铜线的圆环,或印有“330”“470”等字样的方块。
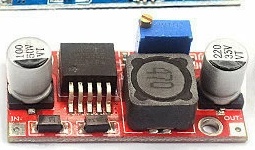
右侧印有数字的深色方块是电感,蓝色带螺丝的小部件用来调输出电压。图片来源:RISYM天猫商品图
调压时先断开主控、舵机等负载,接通模块输入,用万用表测量输出,再转动调压螺丝。调到所需电压后,断电接入负载,重新通电检查是否掉压、过热。模块的持续电流按商家给出的散热条件确认。
建议准备一只万用表。 接设备前测输出电压和正负极,排查断线时断电测通断,出现重启时检查供电电压。测量前确认表笔插孔和挡位,电流挡只用于串入电路测量,禁止直接跨接电池或电源正负极。
5.7 按运行和启动电流选择电源
电机和舵机刚启动时,电流往往比正常运行时大。选电源时,把同一路上可能同时启动的负载一起考虑。
例如,一路5V电源接两个舵机,每个运行电流0.4A、启动电流1.5A。两者同时启动时,电源可能需要短时提供接近3A。电源选小了,启动时容易掉压,主控也可能跟着重启。程序中让多个机构分先后启动,可以减小同时用电的压力。
选成品电池组时,把电机、舵机的数量、供电电压和启动电流列给商家,确认电池及保护板的持续、短时放电能力能否满足整车需求。
6. 主控:STM32F103C8T6核心板怎么用
核心板负责接收遥控指令,控制底盘和机构,并处理限位、遥控掉线等情况。常用的STM32F103C8T6核心板体积小、资料多,适合入门小车。UART是串口,用来接遥控模块;定时器用来输出PWM;GPIO是通用输入输出引脚,用来接方向信号、按键和限位开关。
6.1 核心板用5V输入,芯片工作在3.3V
给常见的F103C8T6核心板供电时,把稳定5V接到板上的5V输入端,GND接电源负极。板上的稳压器会把5V降为3.3V供芯片使用。接线前对照手中板卡的原理图,确认它支持这种供电方式。
5V禁止接到3V3引脚或芯片VDD。 STM32芯片通常工作在3.3V,外设信号优先选兼容3.3V电平的模块。连接5V输出信号前,查引脚手册,按需要增加电平转换。
下载程序时,按板卡和下载器说明连接SWDIO、SWCLK、GND等接口。先确定由哪一路给核心板供电,同时连接USB、外部5V和下载器前,查清板卡允许的接法,避免多个电源互相供电。
6.2 先分配引脚资源,再焊线
| 资源 | 用途 | 规划要点 |
|---|---|---|
| UART | 蓝牙模块或串口遥控接收器 | 留出一组兼容的RX/TX;有条件时另留调试串口 |
| 定时器PWM | 直流驱动调速、舵机脉冲 | 直流电机PWM与舵机常需不同频率,分配到合适的定时器 |
| GPIO | 驱动方向、使能、按键、限位 | 明确输入输出、电平和上电默认状态 |
| 编码器输入 | 测量轮速 | 选择支持编码器计数的引脚,核对信号电平 |
| SWD | 下载与调试 | 保留PA13、PA14等所需接口,避免被外设占用 |
先在CubeMX里分配引脚,再接线。舵机常用50Hz,直流电机调速通常使用更高频率,建议分配到不同定时器。同一定时器的多个PWM通道通常共用周期,分开配置更方便。
7. 遥控:手机蓝牙或串口遥控器
遥控模块把数据发给主控,主控解析后控制驱动器和舵机。

7.1 手机连接蓝牙模块
小车装上支持串口透传的蓝牙模块,手机应用发送前进、后退、转向、夹爪等指令。模块把无线数据转换成UART字节,交给STM32。
购买时分别查看供电电压和串口电平。例如,模块电源端可能支持5V,串口RX端要求3.3V,接线时按各引脚要求连接。
购买前确认手机系统、应用和模块支持同一种蓝牙协议,例如经典蓝牙SPP或BLE。
蓝牙模块可以预留十来元的预算,优先选资料齐全、连接稳定的常用型号,减少调试时反复断链。购买时查看同类小车的使用反馈,装车后测试实际操控距离和电机运行时的连接情况。
7.2 手持串口遥控器
手持遥控器配套一个无线接收器,摇杆用于行驶和转向,按键用于控制夹爪等机构。选择串口版本时,确认接收器提供兼容STM32的TTL UART接口,并向商家索取数据格式。
配置STM32串口时,按接收器说明填写波特率、数据位、校验位,再按商家提供的数据格式读取摇杆和按键值。
普通TTL UART连接时,模块TX接主控RX,模块RX接主控TX,GND接主控GND。主控只接收数据时,可只接模块TX、供电和GND。
7.3 遥控掉线后让小车停止
先实现行驶速度、转向和夹爪这几项指令,再加入掉线保护。收到数据后,检查数据是否完整、数值是否在范围内,通过检查后再更新动作,并记录接收时间。
例如,可以先设置“超过300ms没有收到有效指令,底盘目标速度归零”,再根据遥控发送间隔调整时间。有些接收器在无线掉线后仍会重复发送最后的数据,这类产品要读取失联标志,或提前配置接收器的失联输出。
各机构分别设置失联动作:滚轮停止,升降停止并稳住负载,抬臂和夹爪按机构需要保持。测试前先确认承重部件断开控制后会不会下坠,并配好自锁或支撑。
8. 把各部分组成一辆车
下面是一套起步方案,具体型号和数量要按机械负载确认:
| 部分 | 起步配置 | 必须确认的条件 |
|---|---|---|
| 主控 | 1块STM32F103C8T6核心板 | 板上有合适稳压器,稳定5V接到正确输入端 |
| 底盘 | 2或4台同规格带编码器的直流减速电机 | 扭矩、轮速、轴和安装孔匹配,程序加入速度闭环 |
| 底盘驱动 | 与独立电机数量匹配的H桥通道 | VM、电流、散热和3.3V控制电平满足要求 |
| 夹爪 | 1台角度型舵机 | 90°/180°/270°按机构行程选择,扭矩留余量 |
| 升降或其他机构 | 减速电机加驱动,或合适舵机 | 升降需要上下限位和停止策略 |
| 遥控 | 蓝牙模块配手机,或串口遥控器配接收器 | 协议、电平、供电和失联行为明确 |
| 电源 | 电池组、总开关、保护和所需DC-DC | 输入满电耐压、连续电流、启动峰值和散热合格 |
| 连接与固定 | 合适线径、端子、分电连接、固定件 | 大电流不经面包板和松动杜邦接点,接头防反接 |
装车时,把电池、电源模块和驱动板固定牢靠,焊点做好绝缘。转轴、夹爪和升降机构附近留出线束活动余量,避免拉断或夹伤导线。
电机和舵机的大电流供电线直接回到分电点,主控单独接供电和地线。控制线尽量远离电机动力线,减少电机运行时对遥控和主控的干扰。模块要求的电容等元件按说明安装。
9. 调试顺序:从一块板到整车
- 先调电源。 不接主控和电机,用万用表确认各路输出电压与极性,再检查带载时是否掉压、过热。
- 只给核心板供电。 完成下载、点灯和串口输出,确认复位和下载稳定。
- 接遥控模块。 先打印解码后的摇杆、按键和失联状态,暂不驱动电机。
- 测试一台直流电机。 车轮架空,从低占空比开始,确认正反转、停止和驱动温升。
- 测试一台舵机。 先不连接会顶死的机构,标定中位和可用范围,再带载调试。
- 联调底盘。 统一各轮“正转”的实际方向,逐步实现直行、后退、转向;加减速缓变,避免同时猛启动。
- 联调机构。 测试上下限位,限制容易碰撞的动作同时执行,检查上电和遥控掉线时机构是否安全。
- 进行整车带载测试。 检查行驶与夹取同时动作、电池电量降低、通信断开时的表现,并观察电源和驱动温升。
遇到异常时先停机,再按现象检查:
| 现象 | 先检查什么 |
|---|---|
| 电机一启动,主控就重启 | 电源是否掉压,地线是否接好,电机动力线是否干扰主控 |
| 电机抖动、转不起来 | 驱动电源和使能、动力线连接、机构是否卡住 |
| 舵机持续嗡响、发热 | 机构是否顶死,负载是否过重,程序角度是否超出行程 |
10. 购买参考
购买前核对所选规格的供电、电流和接口。
- TB6612FNG直流电机驱动模块(淘宝):用于小直流电机正反转与PWM调速;确认所选版本的通道数、电流和供电范围。
- 无线摇杆按键遥控手柄(淘宝):用于底盘遥控和机构按键操作;确认是否含接收器,以及接收端是否支持UART输出。
- AT8236双路带稳压驱动模块(淘宝):用于两台直流电机控制;核对每路持续电流,板载稳压输出也要单独检查电压和电流能力。
- DRV8701E单路/双路驱动模块(淘宝):用于直流电机驱动,按需要选择单路或双路版本;检查电机电压、整板电流和散热要求。
- PS2式2.4G无线遥控手柄(淘宝):用摇杆和按键操作小车;购买时确认接收器协议,PS2同步串行版本需要对应的引脚接法和驱动程序。